Inspección robótica para energía, petróleo y minería.
SIMULACIÓN
SIMULACIÓN
ILUSTRACIÓN
ILUSTRACIÓN
ILUSTRACIÓN
01 / 05
Simulación: el robot recorre la subestación, orienta el mástil, detecta un punto caliente en un equipo de alta tensión y la central recibe la alerta.
Robots que recorren tu locación, tu subestación, tu cinta o tu playa las 24 horas, detectan el problema antes de que pare la operación y te avisan por WhatsApp con foto y ubicación. Orden de trabajo, historial por equipo e informe diario, todo automático. Plataforma propia, hecha en Argentina.
Sigue recorridos programados con puntos de paso, paradas para mirar, fotos y mediciones. Esquiva obstáculos y vuelve a cargarse solo.
02 · DETECCIÓN
La plataforma interpreta lo que mide
Temperatura, gases fuera de rango, ruidos anormales, personas o vehículos donde no corresponde, con umbrales que configurás vos. Las caras sólo se cuentan: no se identifica a nadie.
03 · ACCIÓN
Aviso, orden y trazabilidad
La alarma llega al operador por WhatsApp, se genera la orden de trabajo y queda el histórico de tendencia por equipo y por recorrido.
ROBOT COMO SERVICIO · RaaS
Un operador de campo por un abono, sin comprar un robot.
Tu negocio no es tener robots, es producir. Con el esquema de robot como servicio (RaaS) no hacés una inversión de riesgo con capital inmovilizado en algo que no es tu actividad principal: el robot recorre tus instalaciones y nosotros nos ocupamos del resto.
01 · SIN INVERSIÓN
Sin inversión inicial ni capital inmovilizado
Pagás un abono mensual y el robot sigue siendo nuestro. Tu capital queda en tu negocio, no en fierros.
02 · SIN OBSOLESCENCIA
Sin obsolescencia tecnológica
Cuando sale hardware o software mejor, se actualiza. El robot de hoy no te ata al de ayer.
03 · SOPORTE Y SERVICE
Soporte y service cubiertos
Mantenimiento, repuestos, reemplazo ante falla y monitoreo incluidos. Vos operás, nosotros lo mantenemos andando.
04 · AL DÍA
Siempre actualizado
Software, detección, integraciones y seguridad al día, sin proyectos de migración.
Un operador de campo por un abono, no un activo que se deprecia.
Un operador de campo que no se cansa: ronda 24/7 en tu locación, batería o planta.
Jefe de planta, jefe de mantenimiento: el robot recorre tus equipos todos los días, a cualquier hora y con cualquier clima, y te avisa por WhatsApp apenas algo se sale de lo normal. Vos recibís la foto, la ubicación y la orden de trabajo: no hace falta mandar a nadie a mirar.
SIMULACIÓN
Simulación de una ronda nocturna en una planta de gas: el robot detecta metano fuera de rango y la central recibe la alerta, la orden de trabajo y el WhatsApp al operador.
Simulación: fuga de metano en la válvula V-14, orden de trabajo creada y WhatsApp al operador.
Simulación: ronda de operador en una locación de Vaca Muerta, sin novedad, con el informe a la central.
Simulaciones animadas (video generado con IA o ilustración, con gráficos superpuestos): muestran cómo se vería el robot, no son grabaciones de una instalación real.
Grabación real: el robot recorre un camino y esquiva obstáculos.
Material real del robot en pruebas, grabado en un predio de seguridad privada (LatinSec / Argentpol); no es una instalación de este rubro.
Ronda autónoma 24/7 con recorrido programado
Inspección térmica de válvulas, motores y tableros: detecta puntos calientes
Detección de gases (CH4 / H2S) con alarma
Lectura de manómetros e instrumentos con IA
Cámara PTZ con zoom y panorámicas
Aviso inmediato por WhatsApp con foto y ubicación
Orden de trabajo e historial por equipo
Informe diario automático
Carga autónoma en su base
Operación de noche y con mal clima
SIMULACIÓN
Planta o batería: el robot lee los manómetros con la cámara del mástil y avisa cuando una presión sale de rango.
SIMULACIÓN
De noche: el mismo recorrido con visión térmica, sin exponer a una persona.
SIMULACIÓN
Simulación: el robot recorre la batería, gira la cámara del mástil hacia el pozo PB-07, detecta una fuga de gas y la central recibe la alerta, la orden de trabajo y el WhatsApp.
Jefe de mantenimiento eléctrico: el robot recorre transformadores, seccionadores y tableros, compara cada recorrido contra el anterior y te avisa cuando un punto empieza a calentarse, antes de que falle y corte el servicio.
SIMULACIÓN
Simulación: el robot recorre la subestación, gira la cámara del mástil, detecta el punto caliente en un seccionador y la central recibe la alerta, la orden de trabajo y el WhatsApp con foto y ubicación.
Simulación: bushing caliente en el transformador T2, orden de trabajo y aviso a la central.
Simulación: la ronda diaria se compara con la del día anterior y el informe llega a la central.
Simulaciones animadas (video generado con IA o ilustración, con gráficos superpuestos): muestran cómo se vería el robot, no son grabaciones de una instalación real.
Grabación real: cámara con zoom sobre el mástil del robot.
Material real del robot en pruebas, grabado en un predio de seguridad privada (LatinSec / Argentpol); no es una instalación de este rubro.
Ronda diaria con recorrido programado
Termografía de transformadores, bornes, seccionadores y tableros
Comparación contra el recorrido anterior: se ve qué se calienta de a poco
Alarma por temperatura con umbrales que configurás vos
Lectura de indicadores y tableros con IA
Detección de ruidos anormales
Detección de personas o vehículos donde no corresponde
Aviso inmediato por WhatsApp con foto y ubicación
Orden de trabajo e historial por equipo
Informe diario automático
Carga autónoma en su base
Operación de noche y con mal clima
SIMULACIÓN
Subestación: la ronda de hoy contra la de ayer; el transformador que se calienta de a poco queda marcado y mantenimiento recibe un aviso preventivo.
SIMULACIÓN
Simulación: sala eléctrica; el robot recorre los tableros, detecta el punto caliente en la celda 4 y la central recibe la alerta.
Que los kilómetros de cinta los recorra el robot, no una persona.
Jefe de mantenimiento, jefe de planta: el robot camina la cinta de punta a punta, de día y de noche, y te avisa del rodillo caliente o del ruido raro antes de que se trabe, se prenda fuego o pare la línea. Tu gente deja de caminar kilómetros junto a partes en movimiento.
Simulación: rodillo caliente en la cinta, orden de trabajo creada y aviso a la central.
Simulación: ronda en la planta de chancado; polvo y vibración normales, informe a la central.
Simulaciones animadas (video generado con IA o ilustración, con gráficos superpuestos): muestran cómo se vería el robot, no son grabaciones de una instalación real.
Grabación real: el robot avanza sobre ripio y terreno irregular.
Material real del robot en pruebas, grabado en un predio de seguridad privada (LatinSec / Argentpol); no es una instalación de este rubro.
Recorrido repetido de la cinta, de día y de noche
Cámara térmica: rodillos y rodamientos calientes
Sensor acústico: ruidos anormales antes de la falla
Detección de desalineación de la cinta
Detección de derrames y acumulaciones de material
Cámara PTZ con zoom para transferencias y chancado
Aviso inmediato por WhatsApp con foto y ubicación del tramo
Orden de trabajo e historial por tramo y por equipo
Informe diario automático
Carga autónoma en su base
Operación de noche y con mal clima
SIMULACIÓN
Simulación: el robot recorre la cinta T-3, detecta un derrame de material bajo la cinta y avisa a la central antes de que se atasque.
SIMULACIÓN
Simulación: camino de mina; el robot apunta la cámara térmica a la torre de transferencia, marca el motor caliente y la central recibe la alerta.
Contá tu playa sin salir a contarla: inventario automático de tubulares, equipos y contenedores.
Jefe de logística, jefe de almacén: el robot recorre las calles de la playa, lee las etiquetas y te deja el inventario al día, con diferencias, faltantes y ubicación. Se terminó el conteo a mano bajo el sol y el viento.
Simulación: lectura RFID de los tubos de la playa; faltan 3 en la fila 4 y el inventario se actualiza solo.
Simulaciones animadas (video generado con IA o ilustración, con gráficos superpuestos): muestran cómo se vería el robot, no son grabaciones de una instalación real.
Grabación real: ronda por un patio con vehículos estacionados.
Material real del robot en pruebas, grabado en un predio de seguridad privada (LatinSec / Argentpol); no es una instalación de este rubro.
Recorrido programado por las calles de la playa
Lectura de etiquetas RFID UHF y códigos QR
Cruce con tu inventario: diferencias, faltantes y ubicaciones
Registro de movimientos entre un recorrido y otro
Foto de cada fila y de cada hallazgo
Aviso inmediato por WhatsApp si algo no coincide
Informe de inventario automático
Cámara PTZ para ronda de seguridad en el mismo recorrido
Carga autónoma en su base
Operación de noche y con mal clima
SIMULACIÓN
Simulación: el robot recorre el depósito de equipos (caños, contenedores, carretes, bombas), lee las etiquetas RFID, detecta los equipos que faltan y avisa a la central.
ILUSTRACIÓN
Vista aérea: recorrido por las calles de la playa.
Barrios cerrados y perímetros: rondas 24×7 sin pagar un puesto de rondín.
Hoy el rondín se factura y se paga las 24 horas del puesto, aunque camine sólo una parte de esas horas. El robot hace las vueltas, deja cada ronda registrada y el puesto deja de pagarse. La empresa de seguridad gana más cobrando menos por hora, y el barrio paga menos por el mismo servicio.
SIMULACIÓN
Simulación: ronda nocturna por el perímetro de un depósito; el robot detecta una persona junto al cerco y la guardia recibe el aviso por WhatsApp.
SIMULACIÓN
Simulación: escaneo LiDAR 360° del perímetro, comparado con el mapa de ayer.
Simulaciones animadas (video generado con IA, con gráficos superpuestos): muestran cómo se vería el robot, no son grabaciones de una instalación real.
Grabación real: ripio, tierra, calles de barrio.
Grabación real: cámara con zoom y LiDAR del robot.
Material real del robot en pruebas, de un video de operación en un predio de LatinSec / Argentpol.
Rondas programadas con puntos de paso, fotos y paradas para mirar
Alarma al operador si detecta un intruso fuera de horario o en una zona prohibida
Cámara PTZ con zoom y LiDAR para vigilar grandes espacios
Aviso inmediato por WhatsApp con foto y ubicación
Informe diario: conexión, recorrido, batería, alarmas, rondas y órdenes
Simulación: patrulla de barrio; el robot detecta un portón abierto en el lote 18 y la guardia recibe el aviso por WhatsApp.
ILUSTRACIÓN
Ilustración sobre un perímetro.
LA PLATAFORMA
Un sistema propio para operar el robot.
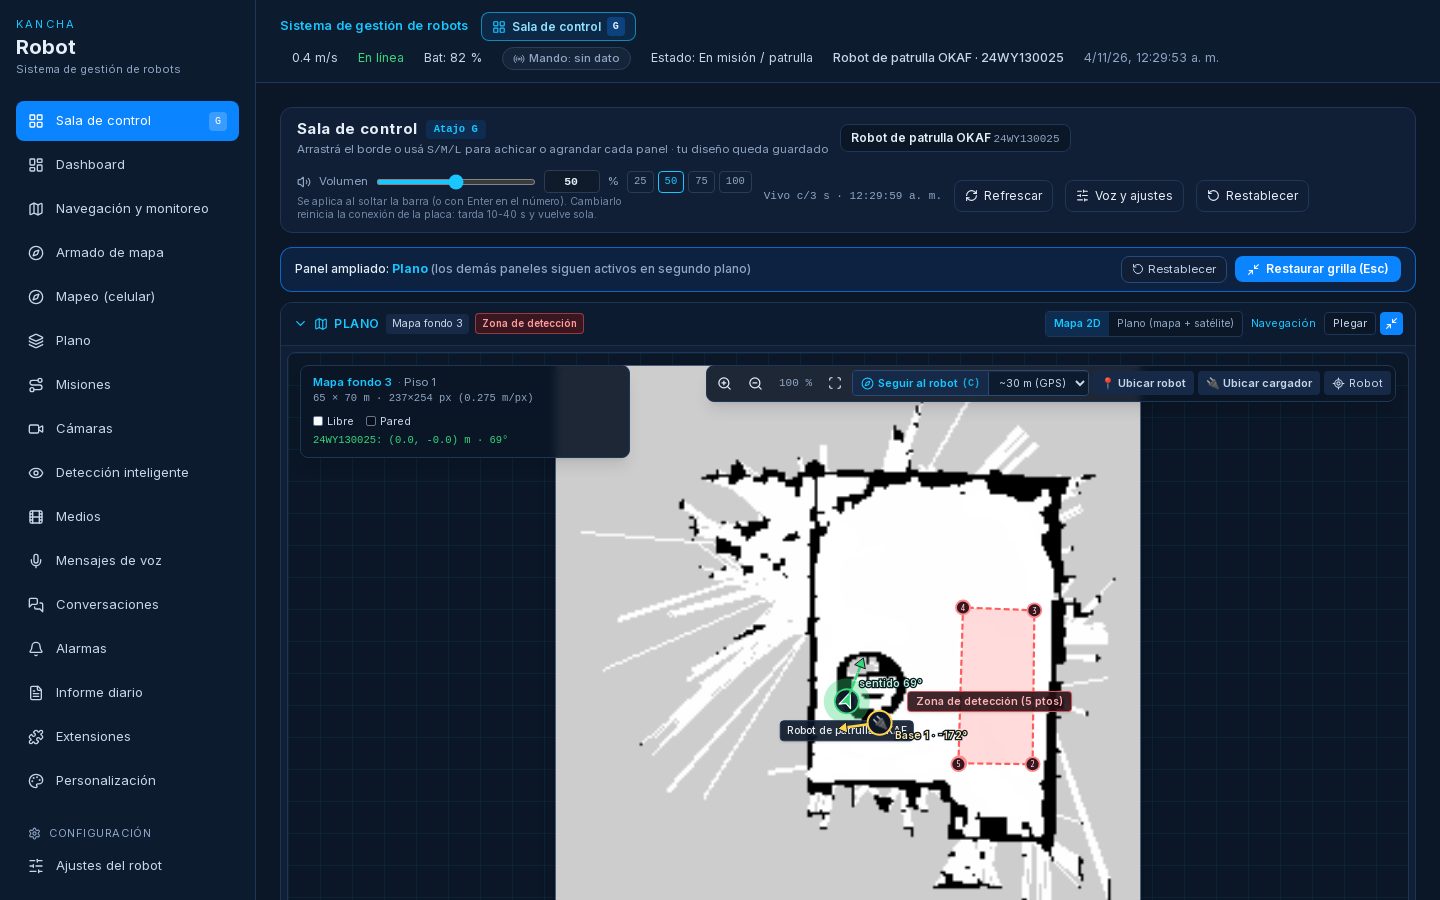
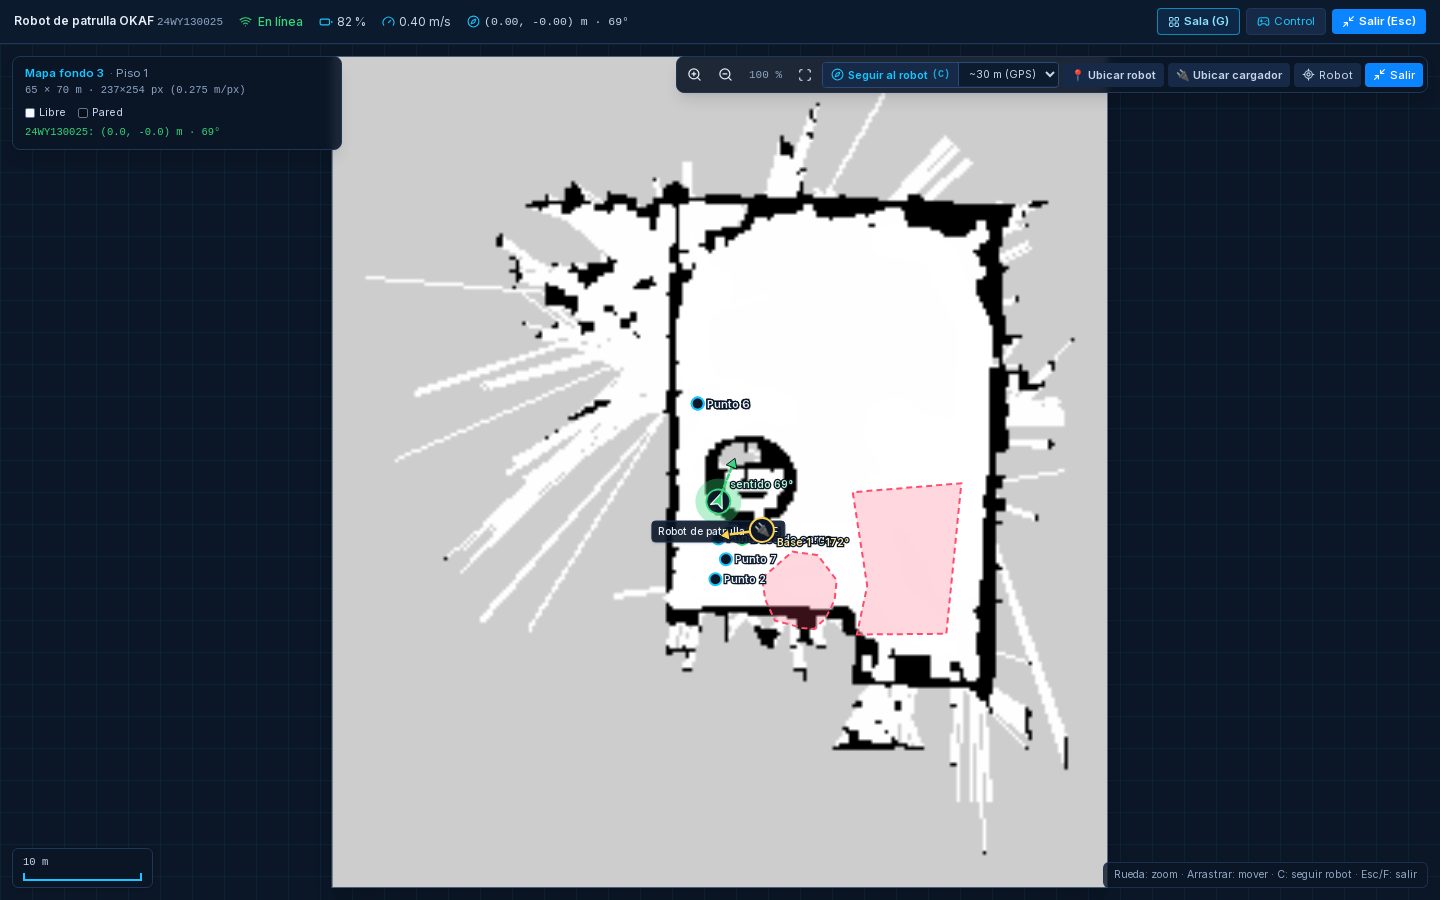
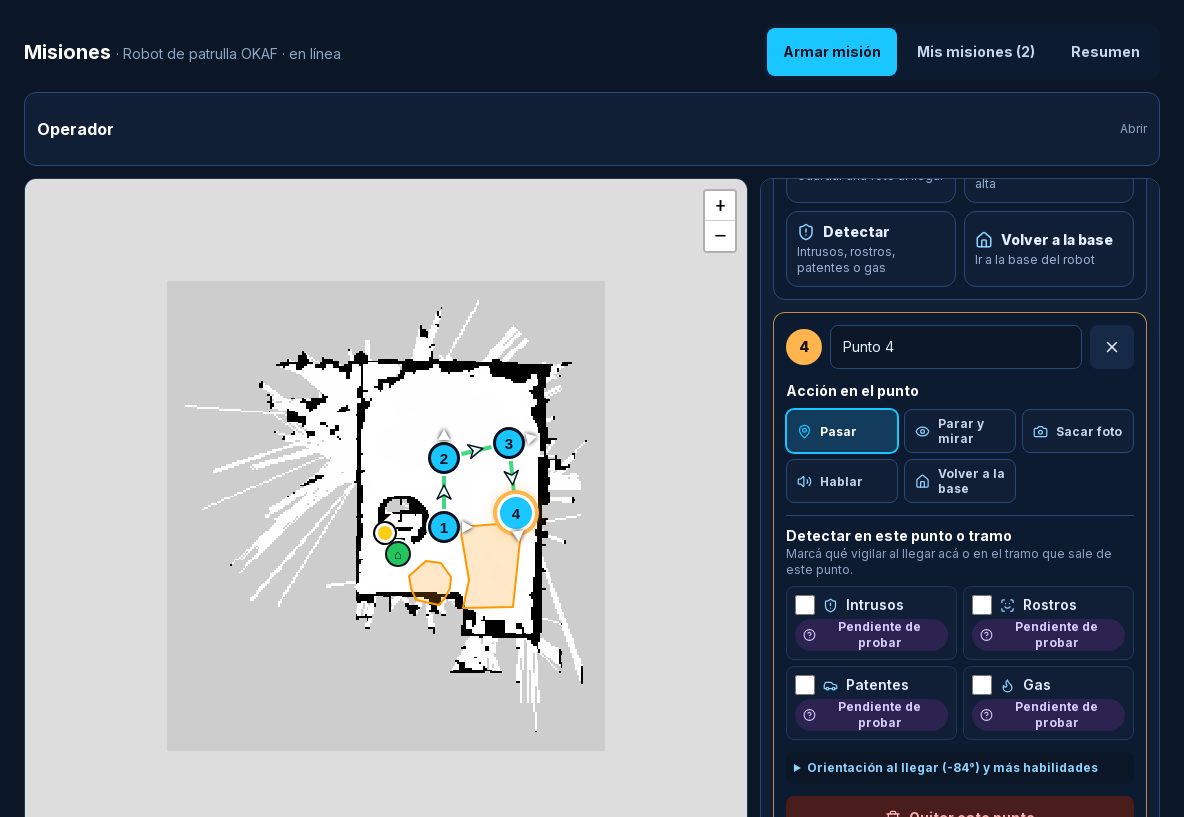
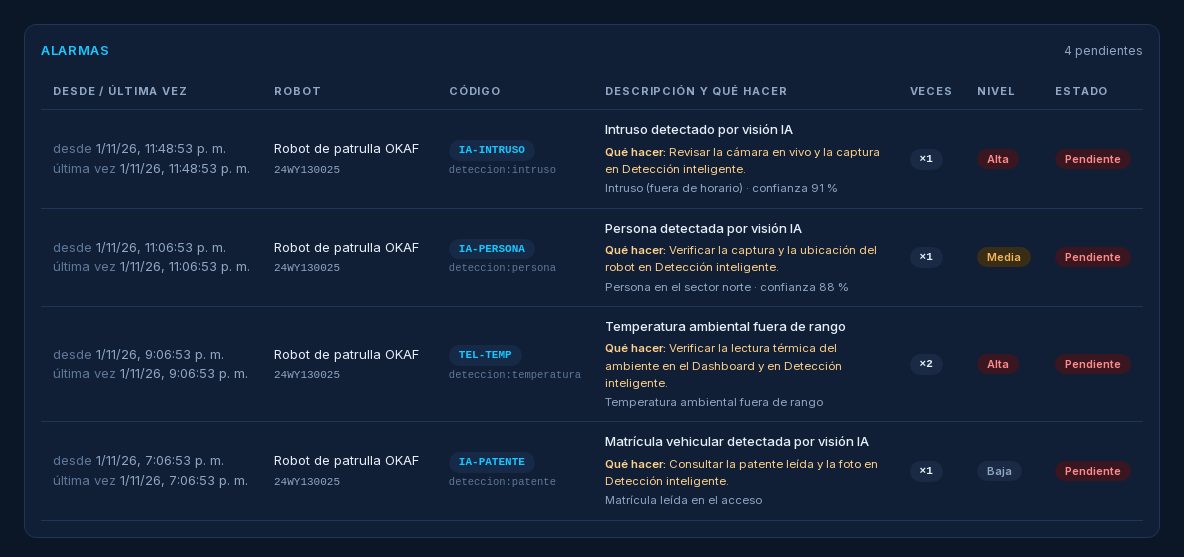
La plataforma de Kancha Robot es nuestra: no depende de la nube del fabricante del equipo. Está en línea y se probó contra un robot de patrulla real. Así se ve la versión actual.
SIMULACIÓN
Recorrido por la sala de control: el robot sobre el mapa, una misión que se arma punto por punto, las alarmas y el informe del día.
Sala de control: el mapa con el robot en vivo, la zona de detección y la base de carga, junto a los controles.
Modo mapa: pantalla completa para seguir al robot, con zoom y la escala del lugar.
Misiones: la ruta se dibuja sobre el mapa con puntos de paso, fotos, voz y detección. Las zonas prohibidas se marcan en rojo.
Alarmas pendientes: cada aviso dice qué pasó y qué hacer, con su nivel y cuántas veces se repitió.
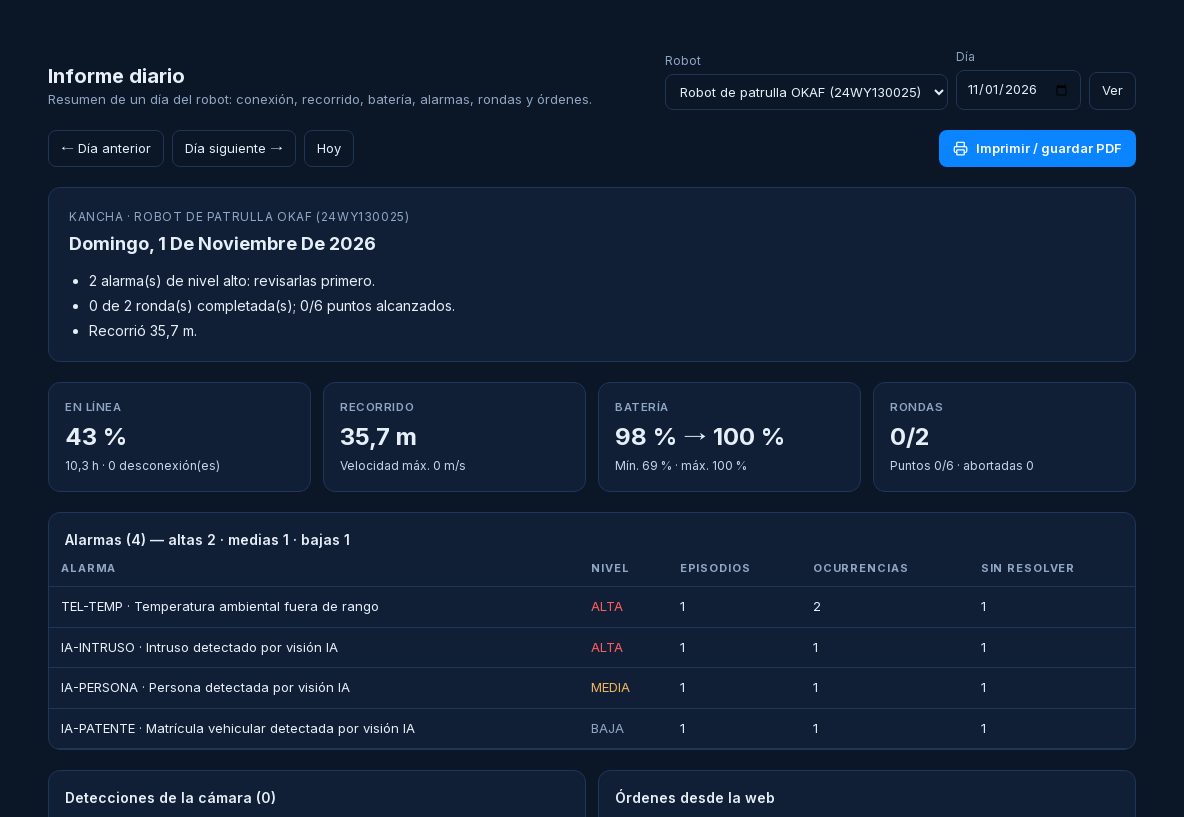
Informe diario: conexión, recorrido, batería, rondas y alarmas, listo para imprimir o guardar en PDF.
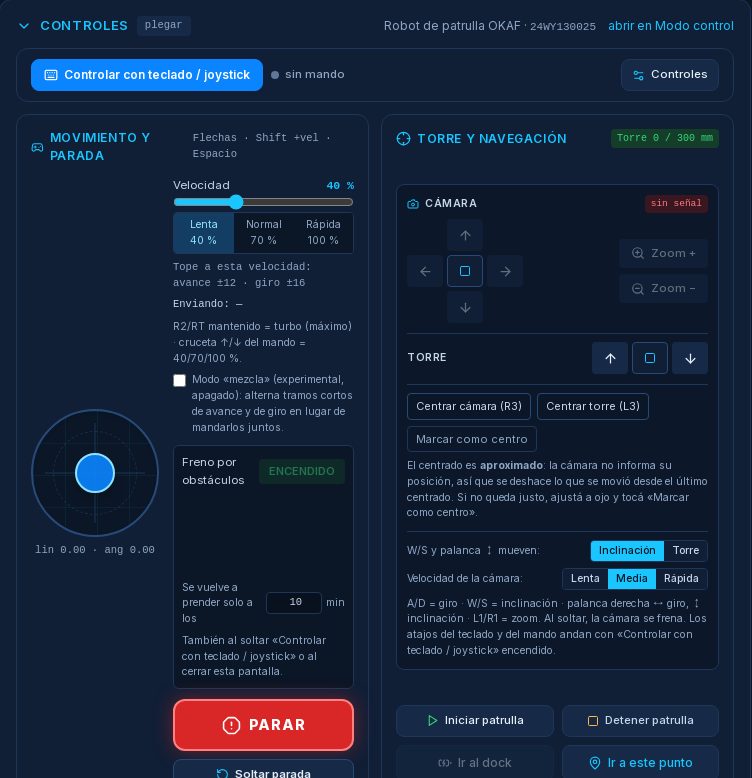
Controles: manejo con teclado o mando, velocidad, botón de parada, cámara y torre.
Capturas y video de una instancia de demostración con datos simulados, sin datos de clientes ni del lugar donde trabaja cada robot.
CONTACTO
Armemos un piloto.
Contanos de qué industria sos y qué recorrido querés cubrir. Te armamos una propuesta a medida, sin compromiso.
Petróleo, energía y minería: coordinamos una demo en tu planta.
Seguridad privada: te armamos una propuesta a medida para tu barrio u operación.
 SIMULACIÓN
 ILUSTRACIÓN
 ILUSTRACIÓN
 ILUSTRACIÓN